シミュレーションで覚えたロボットは現実で動く? sim-to-real
シミュレーションで学んだロボットは現実でも動くのか。2017〜2021年の論文4本から、見た目・摩擦・質量・遅れの差を埋めた条件と結果を読みます。研究の実証と工場での運用を分け、製造現場が自社の条件で確かめるべき点も整理しました。
結論
2017年、OpenAI と UC Berkeley の研究者は、わざと現実離れした模様で塗ったシミュレーション画像だけで学習した物体検出器が、現実のカメラ画像で物体の位置を平均約1.5cmの誤差で当てたと報告しました。この方式の検出器を使ったロボットは、40回中38回、物体をつかめました。1 シミュレーションで覚えたロボットが現実で動く例は、論文で示されています。
ただし、どれも研究段階の実証です。成功した論文は、シミュレーションと現実の差(reality gap)を、シミュレーターを実機に近づけることと、条件をわざとばらつかせること(ドメインランダム化)を、比重を変えて組み合わせて埋めています。数字は研究室の実験条件での結果で、工場での稼働実績ではありません。
根拠
sim-to-real は、シミュレーションで学んだ認識や動作を現実のロボットに移すことです。
差は「見た目」「物理」「遅れ」に出ます
Tobin らは、シミュレーターの値を実機に合わせ込む作業(システム同定)は手間がかかり、合わせても部品のたわみ、歯車のすき間によるガタ(バックラッシ)、摩耗などは再現されないと書いています。1 2018年の四脚ロボット Minitaur の論文では、シミュレーター上の指令は即座に効く一方、実機の遅れは制御の計算機側で通常15〜19msありました。モーター特性のモデルと遅れの再現のどちらかを欠くと、学習した制御は実機で動きませんでした。2
見た目の差は、模様を大量に変えて埋めます(2017年)
Tobin らは、机・床・物体の模様、カメラの位置、照明、関係のない物(邪魔物)、画像のノイズを、学習画像ごとにランダムに変えました。模様が1,000通りより少ないと性能は大きく落ち、学習で邪魔物を入れないと、邪魔物のある現実画像での誤差は平均1.8cmから7.2cmに増えました。評価は単純な形の物体8種類を机に置いた条件です。1
物理の差は、測ってからばらつかせます(2018年)
Minitaur の論文では、実機を分解して質量などを量り、モーターの特性と遅れをシミュレーターに加えました。改良後に学んだ走り方(ギャロップ)の速さは、シミュレーションで約1.34m/s、実機で約1.18m/sでした。さらに質量を80〜120%、遅れを0〜40ms、足と床の摩擦係数を0.5〜1.25でばらつかせて学ばせ、性能が安定する代わりに平均の性能が下がると示し、「ランダム化はタダではない」(編集部訳)と書いています。2
ばらつきの幅を自動で広げます(2019年)
OpenAI の論文(ロボットハンドでルービックキューブを操作)は、手作業で幅を決めるランダム化では調整と実機確認の往復が多く必要だったとして、自動ドメインランダム化(ADR)を使いました。実機の較正値の環境から始め、うまくできるたびに摩擦・重力・遅れ・見た目などの幅を自動で広げます。3
実機での各10回の評価では、手作業の幅で約2週間学習した方策は一度も最後まで解けず、数か月学習した最良の方策は最後まで解いた割合が20%でした。これは面の角度をセンサー付きキューブで読んだ条件で、カメラだけで読むと0%です。経験の累計はおよそ1万3千年分としています。3
学習の時間は分単位になりました(2021年)
ETH Zurich と NVIDIA の研究者は、NVIDIA の Isaac Gym で数千台の四脚ロボット ANYmal を並列にシミュレーションし、GPU 1基で凸凹の地形の歩行を20分で学習させました。床の摩擦をばらつかせ、機体を押し、実機の測定にもとづくノイズを加えています。それでも実機では地形の地図が不完全なため、速度指令の上限を0.6m/sに下げました。4
今の道具では、ばらつかせる処理は設定項目です。Isaac Sim の公式ドキュメントは、CAD などからロボットと環境を取り込み、Isaac Lab 向けに準備できると説明しています。6 Isaac Lab のドキュメントは、質量・摩擦のランダム化や色・模様の変更を、起動時・リセット時・一定間隔の「イベント」として設定する方法を示しています。5
4本の論文の条件と結果
| 論文(発表年) | ロボットと課題 | 主にばらつかせたもの | 論文に書かれた結果(実験条件) |
|---|---|---|---|
| Tobin ほか(2017) | Fetch ロボットで物体をつかむ | 模様・照明・カメラ・邪魔物 | 位置の誤差は平均約1.5cm、つかみは40回中38回 |
| Tan ほか(2018) | 四脚 Minitaur の走行 | 質量・摩擦・遅れ・電池の電圧 | ギャロップは実機で約1.18m/s |
| OpenAI ほか(2019) | ロボットハンドでルービックキューブ | 摩擦・重力・遅れ・見た目(幅は自動) | 10回の試行で最後まで解いた割合は20%(センサー付きキューブ) |
| Rudin ほか(2021) | 四脚 ANYmal の凸凹地形の歩行 | 床の摩擦・押す力・観測のノイズ | 学習は20分、実機は速度の上限0.6m/s |
編集部の見方:工場のシミュレーションとの違い
製造現場は、すでにシミュレーションを使っています。ファナックの ROBOGUIDE は、設置の前にプログラムをオフラインで作って軌道や安全機能の設定を確かめ、仮想のコントローラーでサイクルタイムを計算できると説明しています。7 人が決めた動きを、現実の前に確かめるためのシミュレーションです。
sim-to-real の学習は、動き方そのものをシミュレーションの中で作ります。そのため効く差も違う、と編集部は見ています。オフラインティーチングで主に確かめるのは位置のずれ・干渉・時間ですが、学習では摩擦・質量・遅れ・ノイズが動作の良し悪しに直接入ります。Minitaur の研究者が質量や遅れを測ったように、ティーチングの手間は消えず、現場の物理を測ってばらつきの幅を決める仕事に置き換わると考えます。
検討するときは、次を確かめることを勧めます。
- ばらつかせた幅が、自社のワークや治具の実際の幅を含むか
- 自社の制御系の遅れが、学習で想定した範囲に入るか
- 成功率の分母は何回か(本文の試行は10回や40回で、工程の停止率とは別の量です)
- 頑丈にした分、平均の速さ(サイクルタイム)がどれだけ落ちるか
よくある質問
Q. シミュレーションを本物そっくりにすれば、ランダム化は要りませんか?
どちらか一方では足りません。合わせ込んでも再現できない効果が残ります。1 逆に、モーターの特性や遅れを再現しないシミュレーターでは、外から力を加えて頑丈に学ばせた制御も実機でうまく動きませんでした。2 まず測って近づけ、残りをばらつきで覆う順番です。
Q. 論文の成功率は、工場でもそのまま期待できますか?
期待できません。論文の数字は決まった物体・床・回数での結果です。自社のワークと周辺機器で十分な回数を試し、止まり方と復旧の手間まで確かめます。
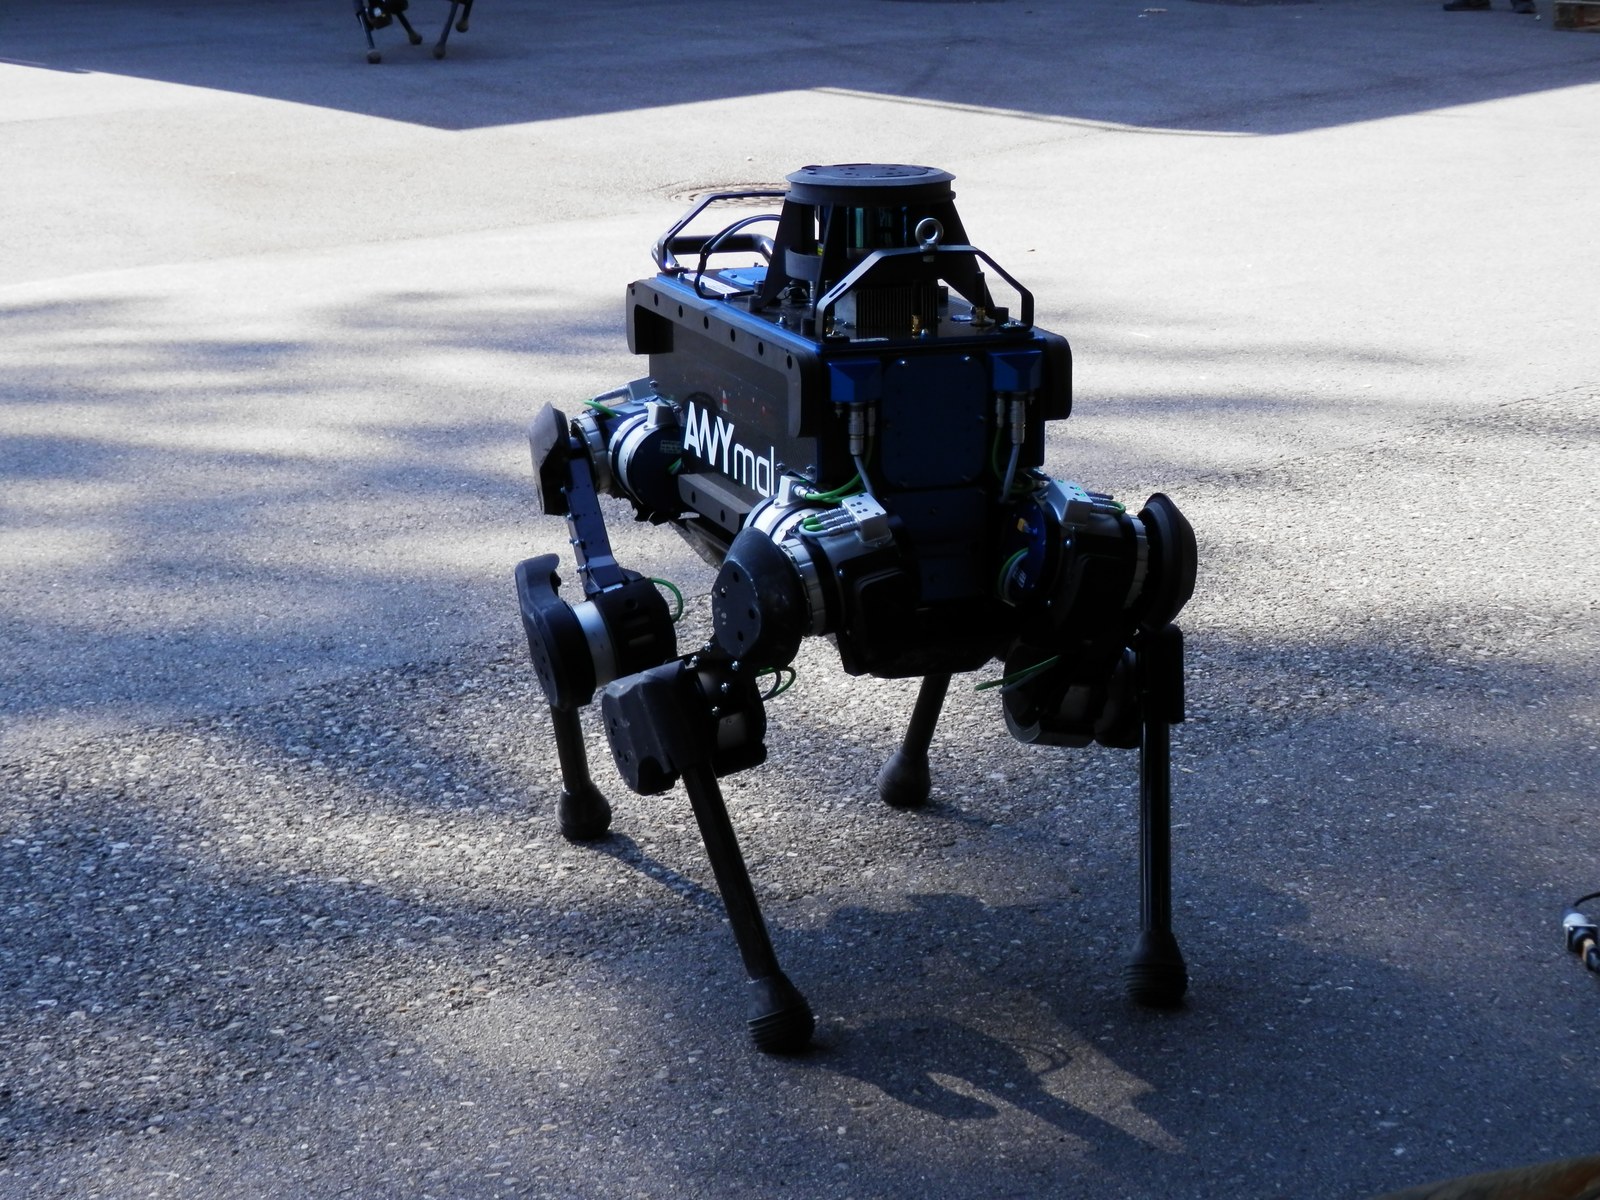
表紙写真: Auledas(CC BY-SA 4.0 https://creativecommons.org/licenses/by-sa/4.0/ /https://commons.wikimedia.org/wiki/File:ANYmal_ARCHE_2019_1.jpg 、幅1600pxに縮小)。写っているのは ARCHE 2019 で試験中の四脚ロボット ANYmal(Commons の説明による)で、論文の実験の写真ではありません。
出典
-
Domain Randomization for Transferring Deep Neural Networks from Simulation to the Real World(J. Tobin ほか・arXiv、2017-03-20) https://arxiv.org/abs/1703.06907 (2026-11-02 確認) ↩↩↩↩
-
Sim-to-Real: Learning Agile Locomotion For Quadruped Robots(J. Tan ほか・arXiv、2018-04-27) https://arxiv.org/abs/1804.10332 (2026-11-02 確認) ↩↩↩
-
Solving Rubik's Cube with a Robot Hand(OpenAI ほか・arXiv、2019-10-16) https://arxiv.org/abs/1910.07113 (2026-11-02 確認) ↩↩
-
Learning to Walk in Minutes Using Massively Parallel Deep Reinforcement Learning(N. Rudin ほか・arXiv、2021-09-24) https://arxiv.org/abs/2109.11978 (2026-11-02 確認) ↩
-
Creating a Manager-Based Base Environment(The Isaac Lab Project Developers・Isaac Lab Documentation、発行日の記載なし) https://isaac-sim.github.io/IsaacLab/main/source/how-to/create_manager_base_env.html (2026-11-02 確認) ↩
-
What Is Isaac Sim?(NVIDIA・Isaac Sim Documentation、発行日の記載なし) https://docs.isaacsim.omniverse.nvidia.com/latest/index.html (2026-11-02 確認) ↩
-
Simulation Software ROBOGUIDE(FANUC Europe、発行日の記載なし) https://www.fanuc.eu/eu-en/accessory/software/simulation-software-roboguide (2026-11-02 確認) ↩