フィジカルAIとは? 従来の産業用ロボットと何が変わる
ファナックは図面を読んで溶接の動きを作るAIを12月末に出荷する予定です。教えた通りに動く従来の産業用ロボットと、見て判断するフィジカルAIの違いを、仕事の受け持ち方・データ・現場の準備で比べ、日本の動きを段階別に整理します。
結論
ファナックは2026年9月11日、部品の図面を読み取り、溶接の条件とロボットの動作を自動で作る「AI溶接エージェント」を発表し、12月末に出荷を始めるとしました。同社はこれを「ゼロ設定、ゼロ教示」と説明しています。1 人がロボットに動きを教えるのが従来の産業用ロボットで、周りを見て動きを決める部分をAIが受け持つのがフィジカルAIです。2,3
この記事で確かめた日本の大手の発表は、2026年11月時点で実証の段階のものが中心です。製品として現場に入る導入はこれからです。既存のロボットを置き換えるよりも、既存の制御にAIを足す形が目立ちます。
根拠
従来のロボットは「教えた通り」に動きます
政府のAIロボティクス戦略は、これまでの産業用ロボットの多くが、決めた環境・工程・動作を前提に「ティーチングプレイバック」などの方法で動作を教えて動かす形だったと整理しています。3 教示(ティーチング)した動作を正確に繰り返す方式です。同じ文書は、この方式は精度と信頼性が高い一方で、事前の教示や工程設計、治具(部品を決まった位置に固定する道具)の整備が要り、環境の変化や例外への対応に限界があるとしています。3
フィジカルAIは「見て判断する」部分を受け持ちます
NVIDIAの用語解説は、フィジカルAIを、工場のロボットなどの機械が「物理世界を認識し、理解し、複雑な動作を行えるようにする」もの(編集部訳)と説明しています。2 例として、ロボットアームがベルトコンベヤー上の物の向きに合わせて、つかむ強さと位置を変える使い方を挙げています。入力には画像・言語・センサーの情報を使えます。2
| 比べる点 | 従来の産業用ロボット | フィジカルAIを使うロボット |
|---|---|---|
| 仕事の受け持ち方 | 教えた動作を正確に繰り返す | 状況を認識し、動作を判断して実行する |
| 必要なデータ | 人が教えた動作 | 実機やシミュレーションの大量のデータ |
| 現場の準備 | 教示、工程設計、治具で物の位置をそろえる | データ集め、学習と評価、安全の確認 |
| 向く作業 | 決まった物を決まった位置で扱う | 形や置き方が毎回変わる物 |
| 残る課題 | 変化や例外に弱い | 安全性・信頼性、評価・検証の方法 |
表は政府の戦略3、NVIDIAの解説2、安川電機の発表4をもとに編集部がまとめました。
日本の動きを段階で分けます
| 段階(編集部の分類) | 取り組み | 公式資料で分かること |
|---|---|---|
| 研究 | AIロボット協会(AIRoA) | NEDOの事業(2025〜2029年度)でロボット基盤モデルを開発3。データセットを公開する方針5 |
| 実証 | 安川電機とソフトバンク(2026年7月13日) | 形が毎回変わるワイヤーハーネス(電線の束)を箱に収める作業で、安定した取り扱いを確認4 |
| 実証 | 日立製作所とファナック(2026年9月30日) | 日立の茨城地区の工場で部品のピッキングや段取り替えを検証し、2027年度から顧客へ展開する計画6 |
| 導入の手前 | ファナックのAI溶接エージェント(2026年9月11日) | 2026年12月末に出荷を始める予定1 |
| 本格運用 | — | 今回確かめた資料には、継続稼働や効果の記録はありません |
ロボット基盤モデルは、認識から計画、行動の生成までをまとめて担い、多様な現場に使えることを目指すAIモデルです。政府の戦略は、国産のロボット基盤モデルのベータ版を2027年6月ごろをめどにオープンソースで公開するとしています。3
編集部の見方:日本の強みが効く所、効きにくい所
政府の戦略は日本の強みとして、モーター・減速機・センサーなどの部品、リアルタイムで高精度な制御、保全・品質管理などの現場データとノウハウを挙げています。3 同時に、現場のデータはそのままではAIの学習に使えないことが多く、ラベル付けや時刻合わせで「AI-Ready化」する必要があるとも書いています。3
編集部は、強みが効くのは「判断をAIに任せ、動作の実行は既存の制御が受け持つ」構成だと見ています。安川電機は、従来の制御で安定してできる動作と、物の状態の認識やつかむ位置の判断などAIが向く動作を切り分け、AIを一つの機能として既存のロボットシステムに組み込みました。4 ファナックのAI溶接エージェントも、作り出すのは溶接の条件とロボットの動作で、作業者はそのまま使うことも微調整することもできます。1
効きにくいのは、蓄えたデータが「動作の記録」にとどまる場合です。教示で作ったプログラムは正しい動き方の記録ですが、何を見てその動きを選んだかの記録ではありません。日立とファナックが、模倣学習やシミュレーションだけでは対応しきれない課題に向けて、工場で現場固有のルールを学習させるとしているのも6、現場で新しくデータを取る必要を示していると編集部は読んでいます。
よくある質問
Q. フィジカルAIと生成AIは何が違いますか?
NVIDIAの解説は、生成AIは文章・画像・コードなどを作り、フィジカルAIは機械が現実の世界を認識し、判断し、行動するのを助ける、と分けています。2 政府の戦略も、大規模言語モデル(LLM)だけでは、認識から行動までを一貫して安定的に担うには限界があるとしています。3
Q. 今あるロボットは使えなくなりますか?
今回確かめた発表は、既存のロボットにAIを組み合わせる形が中心です。安川電機はAIを機能の一つとして既存のシステムに組み込みました。4 ファナックのAI溶接エージェントは、同社のロボットCRXの「タブレットTP」に内蔵されたカメラで図面を読み、ロボットにつないだどの溶接電源でも使えるとしています。1 使える機種や条件は、製品ごとに確かめてください。
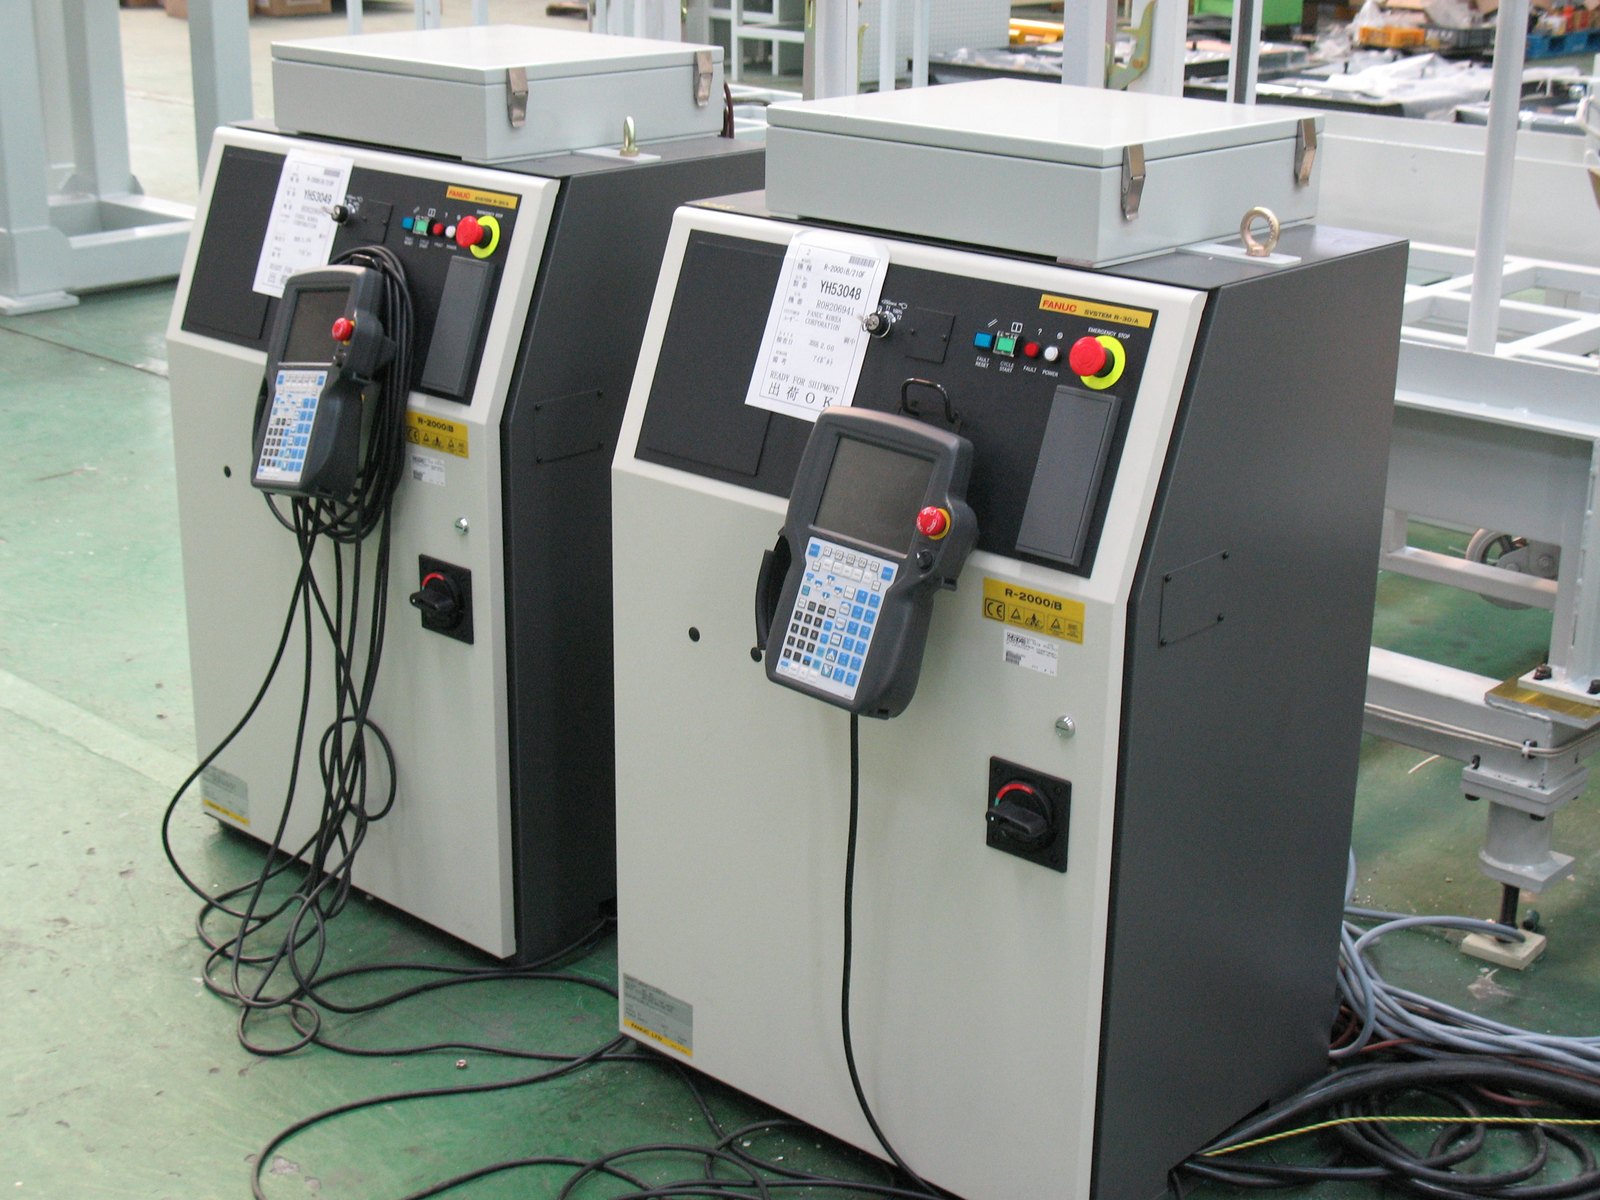
表紙写真: Mixabest(パブリックドメイン(PD-self) https://commons.wikimedia.org/wiki/Template:PD-self /https://commons.wikimedia.org/wiki/File:FANUC_R2000iB_ControlUnit.jpg 、幅1600pxに縮小)。写っているのはファナックの産業用ロボットの制御装置2台と、教示に使う手持ちの操作端末(ティーチペンダント)で、本文の新製品や実証の機材ではありません。
出典
-
溶接現場でもフィジカルAI実装を加速、新商品「AI溶接エージェント」(ファナック、2026-09-11) https://www.fanuc.co.jp/ja/profile/pr/newsrelease/2026/news20260911.html (2026-11-02 確認) ↩↩↩↩
-
What is Physical AI?(NVIDIA、発行日の記載なし) https://www.nvidia.com/en-us/glossary/generative-physical-ai/ (2026-11-02 確認) ↩↩↩↩↩
-
AIロボティクス戦略 本文(AIロボティクスに関する関係府省連絡会議、2026-03-26 決定・2026-05-27 一部変更) https://www.cas.go.jp/jp/seisaku/ai_robo/dai3/shiryo1.pdf (2026-11-02 確認) ↩↩↩↩↩↩↩↩↩
-
安川電機とソフトバンク フィジカルAIを活用し柔軟な物体のハンドリングシステムを実証(安川電機、2026-07-13) https://www.yaskawa.co.jp/newsrelease/news/1645319 (2026-11-02 確認) ↩↩↩↩
-
AIRoA ホーム(一般社団法人AIロボット協会、発行日の記載なし) https://airoa.org/ja/ (2026-11-02 確認) ↩
-
日立とファナック、フィジカルAI実装の共同事業化に向けた戦略的パートナーシップを締結(ファナック、2026-09-30) https://www.fanuc.co.jp/ja/profile/pr/newsrelease/2026/news20260930.html (2026-11-02 確認) ↩↩